汽车车载3D技术应用助力实现安全驾驶 软硬件技术开发探析
随着汽车智能化进程的加速,车载3D技术正成为提升驾驶安全的关键驱动力。通过立体视觉、三维环视、AR-HUD等应用,驾驶员能更直观地感知周围环境、减少盲区、提前预警风险,从而显著降低事故发生率。这些应用的落地离不开软硬件技术的协同开发。本文将探讨车载3D技术在安全驾驶中的典型应用,并重点分析其软硬件开发的关键要点与挑战。
一、车载3D技术助力安全驾驶的典型应用
- 三维全景环视系统。通过多颗广角摄像头采集图像,经畸变校正、视角变换和图像拼接,生成车辆周围360度鸟瞰3D视图。驾驶员可清晰观察车身四周障碍物,在泊车和窄道会车时有效避免刮蹭。
- AR-HUD(增强现实抬头显示)。将导航、ADAS预警等信息以3D虚拟图像叠加在真实路面上,实现“所见即所得”的引导。例如,前车距离过近时,挡风玻璃上会出现3D警示投影,缩短驾驶员反应时间。
- 3D障碍物检测与测距。利用双目摄像头或激光雷达生成点云,计算目标物体的三维位置、尺寸和运动轨迹。相比2D检测,3D技术能更准确区分行人、车辆与背景,降低误报和漏报。
- 驾驶员状态3D监测。通过3D深度相机追踪驾驶员头部姿态和视线方向,实时判断疲劳或分神状态,及时发出警报。
二、硬件技术开发要点
为满足车载环境的高可靠性和实时性要求,硬件开发需关注以下方面:
- 传感器选型与布局。摄像头需具备高动态范围(HDR)和宽视角,以适应强光、逆光等复杂光照;激光雷达需平衡分辨率、测距距离与成本;深度相机需保证在车内光照条件下稳定输出。传感器布局要兼顾视野覆盖与美观性,并做好防水防尘设计。
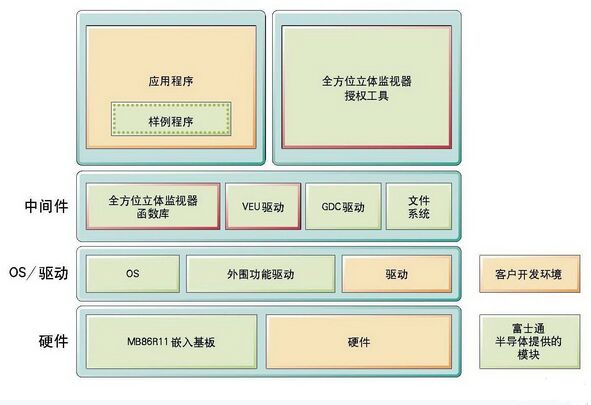
- 计算平台。3D图像拼接、点云处理等算法计算量大,需采用高性能SoC或FPGA异构计算平台。同时要满足车规级温度范围(-40℃~85℃)和功能安全(ISO 26262)要求。
- 显示与交互硬件。AR-HUD需高亮度投影单元和特殊光学镜片,确保投影图像在强光下清晰可见,且虚像距离适配人眼焦点。3D仪表盘或中控屏则可选用裸眼3D显示技术,但需避免引起驾驶员眩晕。
三、软件技术开发要点
软件是发挥3D技术效能的核心,开发中需重点解决以下问题:
- 实时图像拼接与融合。开发高效的多摄像头标定算法,支持在线校准,降低装配偏差影响。拼接算法需低延迟(小于100ms),避免画面卡顿或错位。融合雷达点云与视觉图像,生成统一的三维环境模型。
- 三维目标检测与跟踪。可采用基于深度学习的点云检测网络(如PointPillars、VoxelNet)或视觉-based 3D检测模型。需针对嵌入式平台进行模型剪枝和量化,保持精度同时提升推理速度。
- AR-HUD渲染与虚实融合。需精确拟合道路曲面和车辆运动状态,实时渲染虚拟标识。算法应包括透视投影变换、动态注册和防抖处理,确保投影图像稳定贴合实际车道线。
- 功能安全与冗余设计。在软件层面设置多级监控和故障降级策略:当某个摄像头失效时,自动切换至备用视角或降级显示2D视图;关键算法需具备锁步运行或校验机制,避免输出错误信息。
四、挑战与展望
当前车载3D技术仍面临算力功耗限制、跨平台算法移植难度大、多传感器标定复杂等挑战。随着芯片算力提升、端到端三维感知算法成熟以及车路云协同技术的发展,车载3D应用将更精准、更轻量化,为安全驾驶提供更强保障。建议产业链上下游加强软硬件协同优化,建立标准化开发框架,加速技术量产落地。
如若转载,请注明出处:http://www.weixiuwangluo.com/product/109.html
更新时间:2026-11-21 10:28:28